Первый регулятор скорости
P- и PI-управление, ограничение напряжения и защита интегратора от накопления.
Зачем нужна внешняя обратная связь
Естественная связь через противо-ЭДС уменьшает влияние нагрузки, но не возвращает скорость к заданию. Регулятор сравнивает желаемую скорость r с измеренной ω и меняет напряжение. В этом уроке зададим r = 60 рад/с, ограничим напряжение диапазоном ±12 В и приложим нагрузку 0,1 Н·м в момент 1 с.
Пока датчик и преобразователь считаются идеальными, задержки и шум отсутствуют. Это модель для знакомства с принципом управления. Для реального привода нужны дополнительные ограничения, прежде всего по току, а также учёт дискретности измерения и исполнительного устройства.
Пропорциональный регулятор
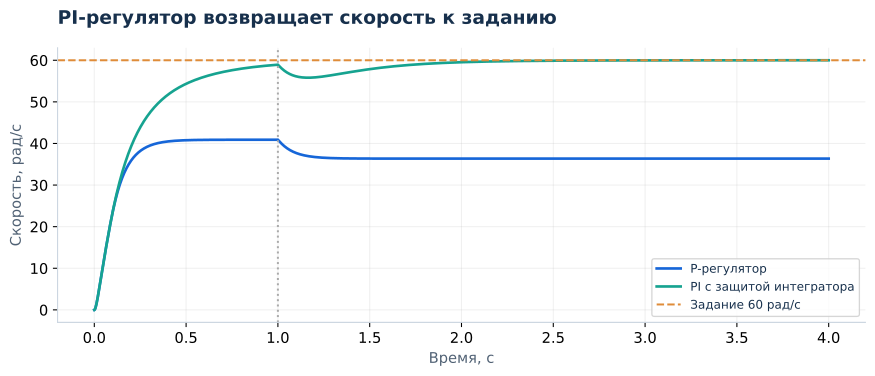
Чем больше ошибка, тем больше команда напряжения. Но для поддержания ненулевой скорости двигателю нужно ненулевое напряжение, значит, у чистого P-регулятора обычно остаётся статическая ошибка. Увеличение Kp уменьшает её, однако усиливает резкость перехода и не отменяет ограничения исполнительного устройства.
При Kp = 0,3 В·с/рад, r = 60 и отсутствии нагрузки установившаяся скорость без насыщения равна kt Kp r/(Rb + ktke + kt Kp), то есть около 40,91 рад/с. После приложения нагрузки она снижается ещё сильнее.
Интегральное действие
Добавим состояние z, которое накапливает ошибку. Пока ошибка сохраняется, интегральная часть продолжает изменять команду. В устойчивом ненасыщенном равновесии z′ = ε = 0, поэтому скорость совпадает с постоянным заданием.
uraw = Kpε + Kiz
u = clip(uraw, −12, 12)
В примере Kp = 0,3, Ki = 1,0. Единица Kp — В/(рад/с), а Ki — В/рад. Эти значения выбраны для данной учебной модели и не являются универсальной настройкой. После увеличения нагрузки интегратор повышает напряжение до нового значения, необходимого для сохранения скорости.
Проверка достижимости задания
Для ω = 60 рад/с и ML = 0,1 Н·м требуемый ток равен (bω + ML)/kt = 2,2 А. Требуемое напряжение R i + keω равно 10,4 В и укладывается в ограничение 12 В. Поэтому устранение статической ошибки возможно.
Для задания 100 рад/с при той же нагрузке нужно 16 В. Регулятор с пределом 12 В не сможет обеспечить такую скорость ни при каких коэффициентах. Прежде чем настраивать регулятор, проверяйте физическую достижимость режима.
Насыщение и накопление интегратора
Если выход уже достиг предела, интегратор может продолжать накапливать ошибку. После изменения ситуации накопленное значение долго удерживает команду у ограничения и ухудшает переход. Это называют integral windup.
В примере используется условное интегрирование: z перестаёт расти, если выход находится на верхнем пределе и ошибка толкает его ещё выше; аналогично для нижнего предела. Когда ошибка помогает выйти из насыщения, интегрирование продолжается.
error = target - speed
raw = kp*error + ki*z
voltage = np.clip(raw, -12, 12)
outward = ((raw >= 12 and error > 0)
           or (raw <= -12 and error < 0))
dz = 0.0 if outward else error
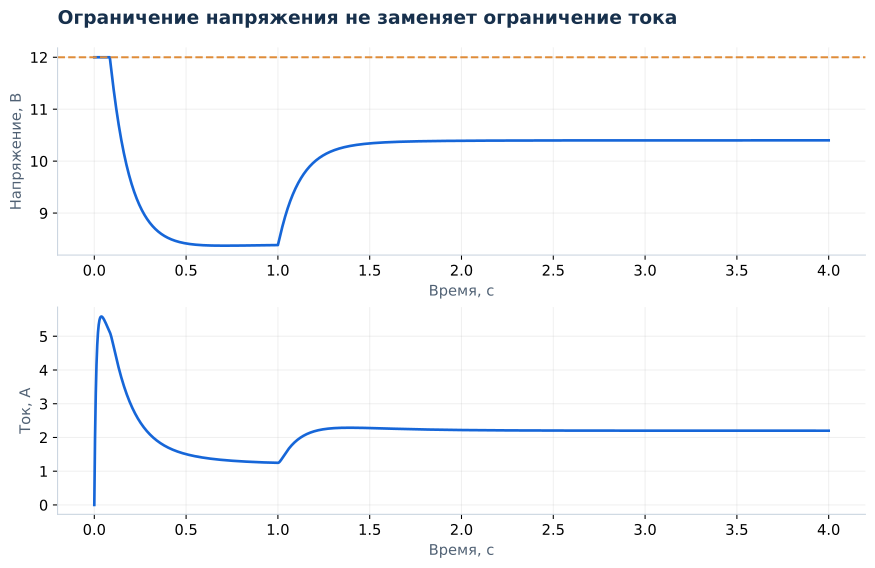
Такой алгоритм не ограничивает ток непосредственно. Даже при напряжении в допустимом диапазоне ток может быть слишком большим для конкретного двигателя. В промышленных приводах часто используют внутренний контур тока и внешний контур скорости; это естественная тема для продолжения курса.
Как оценить качество
Проверьте время выхода на задание, максимум скорости, провал после приложения нагрузки и время восстановления. Отдельно посмотрите ток и длительность насыщения. Регулятор с красивым графиком скорости может требовать неприемлемого тока. Сравнивать настройки следует на одинаковых заданиях, возмущениях и ограничениях.
Итоговая работа
Сравните Kp = 0,15; 0,3; 0,6 при неизменном Ki = 1. Затем для Kp = 0,3 исследуйте Ki = 0,5; 1; 2. Составьте таблицу показателей, проверьте достижимость задания и объясните различия. После этого задайте недостижимые 100 рад/с и сравните интегратор с защитой и без неё при последующем снижении задания до 40 рад/с.
Самопроверка: гарантирует ли интегратор отсутствие ошибки?
Только при подходящих условиях: устойчивом режиме, достижимом задании и отсутствии постоянного насыщения. Интегральное действие не увеличивает доступное напряжение и не исправляет ошибочную модель объекта.
Куда двигаться дальше
Теперь вы умеете формулировать уравнения, выбирать начальные условия, проверять расчёт и объяснять переход по физическим причинам. Следующие темы — идентификация параметров, модель преобразователя, контур тока, двухмассовая механика и двигатели переменного тока. Основа остаётся прежней: законы сохранения, переменные состояния и проверяемый численный эксперимент.
Прогресс хранится только в этом браузере.