Собираем модель двигателя
Два уравнения, общий набор параметров и проверка установившегося режима.
Объект и допущения
Наш учебный объект — двигатель постоянного тока с постоянным магнитным потоком и жёстким валом. Параметры выбраны для наглядного расчёта и не являются паспортом конкретного изделия. Мы не учитываем нагрев, насыщение, щёточное падение напряжения, пульсации ШИМ, сухое трение и упругость вала.
Такое упрощение полезно, если нужно понять общую связь электрической и механической динамики. Для расчёта реального устройства параметры придётся измерить или взять из документации, а состав модели проверить по эксперименту.
| Параметр | Значение | Смысл |
|---|---|---|
| R | 2 Ом | Сопротивление якоря |
| L | 0,02 Гн | Индуктивность якоря |
| J | 0,002 кг·м² | Приведённый момент инерции |
| b | 0,002 Н·м·с/рад | Вязкое сопротивление |
| kt | 0,1 Н·м/А | Постоянная момента |
| ke | 0,1 В·с/рад | Постоянная ЭДС |
| U | 12 В | Напряжение базового опыта |
Система уравнений
dω/dt = (kti − bω − ML) / J
Начальные условия для пуска: i(0) = 0 А и ω(0) = 0 рад/с. При продолжении уже рассчитанного процесса нужно переносить оба конечных значения, а не обнулять состояние на каждом переключении.
В матричной форме y′ = Ay + Bu + EML. Первая строка A равна [−R/L, −ke/L], вторая — [kt/J, −b/J]. Такая запись помогает исследовать собственные значения, но для первого расчёта достаточно явной функции правой части.
Сначала найдём равновесие
В установившемся режиме обе производные равны нулю. Решая два алгебраических уравнения, получаем:
i∞ = (bω∞ + ML) / kt
Без внешней нагрузки скорость равна примерно 85,714 рад/с, ток — 1,714 А. Ток не равен нулю: двигатель компенсирует вязкое трение. При ML = 0,1 Н·м скорость снижается до 71,429 рад/с, а ток увеличивается до 2,429 А.
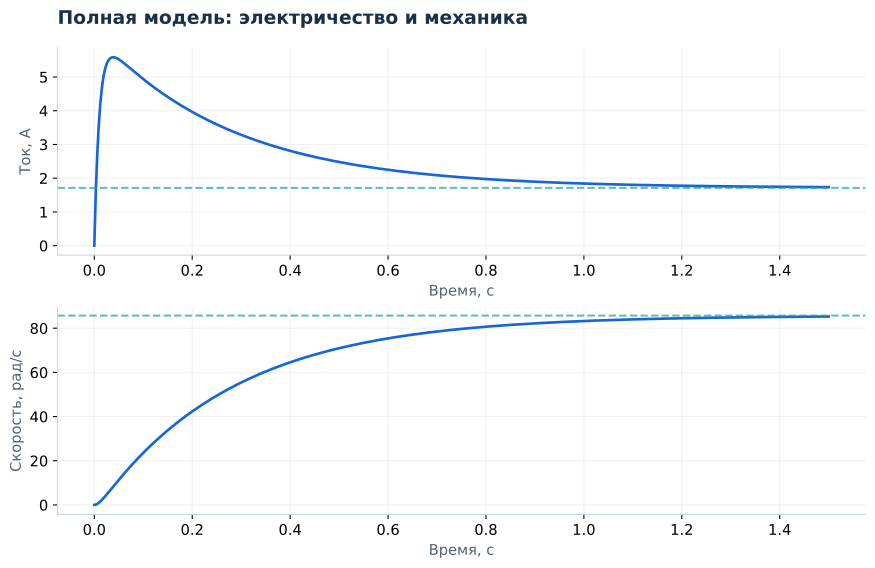
Пусковой ток сначала быстро растёт, затем снижается по мере разгона. Это объясняет, почему ток может иметь максимум, хотя напряжение после включения остаётся постоянным. Скорость в выбранном примере растёт монотонно, однако это не универсальное свойство всех параметров электромеханической модели.
Электрический и механический масштабы
Изолированная электрическая постоянная времени L/R равна 0,01 с. Изолированная механическая J/b равна 1 с. Но у связанного двигателя действуют собственные времена всей системы. Для выбранных параметров собственные значения близки к −97,407 и −3,593 с⁻¹: соответствующие времена около 0,0103 и 0,278 с.
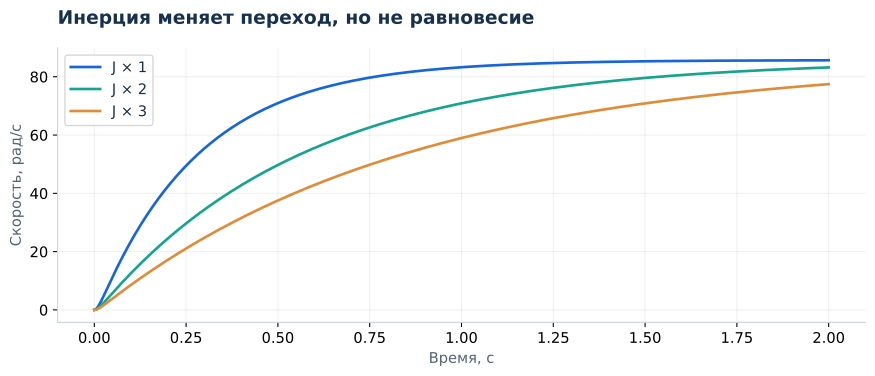
Электромеханическая обратная связь ускоряет затухание по сравнению с механической системой, в которой момент задан независимо от скорости. Поэтому оценивать длительность пуска только через J/b неправильно.
Код правой части
def motor(t, y, voltage=12.0, load=0.0):
    i, w = y
    R, L, J, b, k = 2.0, 0.02, 0.002, 0.002, 0.1
    return [(voltage - R*i - k*w)/L,
            (k*i - b*w - load)/J]
Здесь u и ML постоянны. Для ступенчатых воздействий удобнее разделять расчёт на интервалы с постоянными входами. Такой подход явно задаёт момент переключения и сохраняет непрерывность состояния.
Практическая работа
Рассчитайте пуск на интервале 0–1,5 с. Сравните последние значения с аналитическим равновесием. Затем увеличьте J в три раза и удлините время наблюдения. Конечная скорость должна остаться прежней, но разгон замедлится. Если значение в конце короткого расчёта ниже равновесия, это ещё не означает, что равновесие изменилось.
Самопроверка: зачем нужны аналитические значения, если есть решатель?
Они проверяют постановку задачи независимо от численного метода. Решатель может точно решить неверно записанные уравнения. Совпадение с равновесием проверяет знаки, параметры и порядок переменных, хотя не заменяет проверку всего перехода.
Что запомнить
Сначала определите допущения, параметры и равновесие, затем стройте переход. Одна согласованная модель лучше набора несвязанных графиков. Длительность наблюдения должна соответствовать самому медленному процессу.
Прогресс хранится только в этом браузере.