Механика вращательного движения
Момент, инерция, вязкое трение и связь угловой скорости с оборотами.
От силы к моменту
При вращении роль силы выполняет момент, а роль массы — момент инерции. Два ротора одинаковой массы могут разгоняться по-разному: важно, насколько далеко масса расположена от оси. Поэтому подменять J массой двигателя нельзя. В нашей модели вал жёсткий, и вся приведённая к нему инерция описывается одной величиной.
Me — электромагнитный момент, ML — внешний момент нагрузки, bω — вязкое сопротивление. Положительный ML в принятом соглашении вычитается из двигательного момента. При реверсе характер реальной нагрузки нужно определить заново: постоянный знаковый момент и момент, всегда препятствующий движению, — разные модели.
Скорость и единицы
В уравнения подставляют угловую скорость в рад/с. Обороты в минуту удобны для паспортов и индикации, но требуют преобразования:
Например, 1500 об/мин соответствуют примерно 157,08 рад/с. Если подставить число 1500 как рад/с, ошибка затронет противо-ЭДС, трение, мощность и запас кинетической энергии. Последний зависит от квадрата скорости, поэтому ошибка станет особенно большой.
Разгон постоянным моментом
При Me − ML = M = const и b > 0 получаем систему первого порядка с механической постоянной времени J/b и предельной скоростью M/b. Для J = 0,002 кг·м², b = 0,002 Н·м·с/рад и M = 0,1 Н·м постоянная времени равна 1 с, предельная скорость — 50 рад/с.
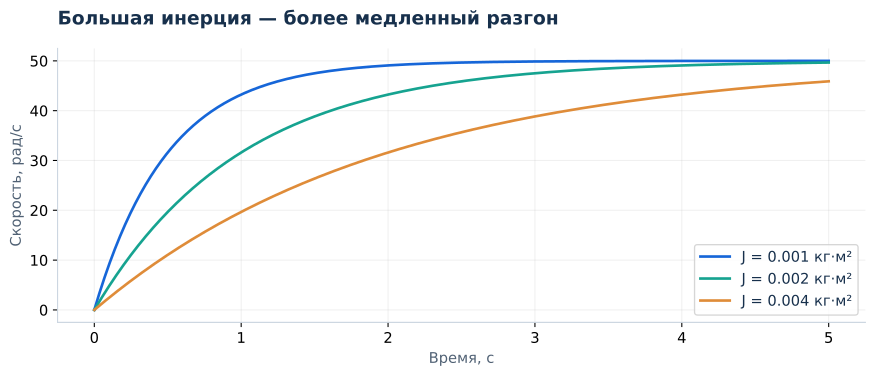
Увеличение J не меняет конечное равновесие, но замедляет переход. В начальный момент при пуске из покоя ускорение равно M/J. Если трение отсутствует и результирующий момент постоянен, скорость растёт линейно без предела. Такой результат не является ошибкой решателя: он показывает ограниченность выбранной модели.
Выбег
Пусть внешняя нагрузка отсутствует, двигательный момент снят, а сопротивление только вязкое. Тогда скорость спадает экспоненциально: ω = ω₀ exp(−bt/J). Эта простая модель не останавливается строго за конечное время. Реальный привод может остановиться из-за сухого трения, которое здесь не учитывается.
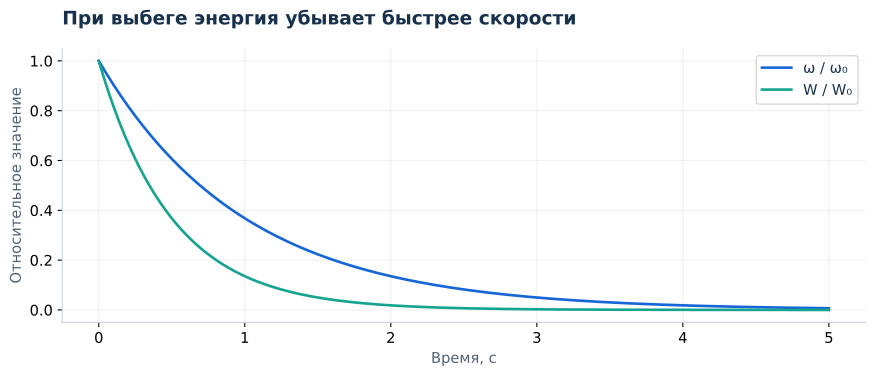
При ω₀ = 100 рад/с и J = 0,002 кг·м² начальная кинетическая энергия равна 10 Дж. Поскольку энергия зависит от квадрата скорости, она уменьшается быстрее нормированной скорости. Через одну механическую постоянную времени остаётся 36,8% скорости, но лишь 13,5% начальной энергии.
Нагрузка и приведённая инерция
Если двигатель вращает механизм через идеальный редуктор с отношением g = ωmotor/ωload, момент инерции нагрузки, приведённый к валу двигателя, равен Jload/g². Энергия при таком преобразовании сохраняется. Момент нагрузки на стороне двигателя в идеальном случае равен Mload/g. Реальные потери редуктора требуют дополнительного описания.
В этом курсе редуктор отдельно не моделируется. Величина J уже включает ротор и приведённую нагрузку. Такой подход применим, пока упругостью вала и люфтами можно пренебречь. Если появляются крутильные колебания, нужна модель как минимум с двумя инерциями и упругой связью.
Практическая работа
Рассчитайте выбег с 100 рад/с до 10 рад/с при J = 0,002 и b = 0,002. Из экспоненциального закона получаем t = (J/b) ln(100/10) ≈ 2,303 с. Затем удвойте инерцию и проверьте, что время тоже удвоилось.
import numpy as np
J, b = 0.002, 0.002
time_to_threshold = J/b * np.log(100/10)
rpm = 100 * 60 / (2*np.pi)
print(time_to_threshold, rpm)
Самопроверка: означает ли нулевой момент двигателя остановку?
Нет. При отсутствии результирующего тормозного момента ротор продолжит движение. Нулевой момент означает отсутствие ускорения от двигателя, а не нулевую скорость.
Что запомнить
Движение определяет сумма моментов, а не только момент двигателя. Инерция влияет на ускорение, трение — на рассеяние энергии. Следите за единицами и знаком нагрузки, особенно при переходе через нулевую скорость.
Прогресс хранится только в этом браузере.